RobotArt中环境校准方法(3)-工件坐标系

 时间:2026-04-22 10:04:23

1、上两期我们已经介绍了两种校准工件的方法,接下来我们看第三种,工件校准的方法,通过工件坐标系校准工件位置

建立新的工件坐标系,在新建立的工件坐标系的右键菜单编辑命令输入真实的工件坐标系的值,实现工件坐标系校准工件位置

首先建立新的坐标系
RobotArt中环境校准方法(3)-工件坐标系

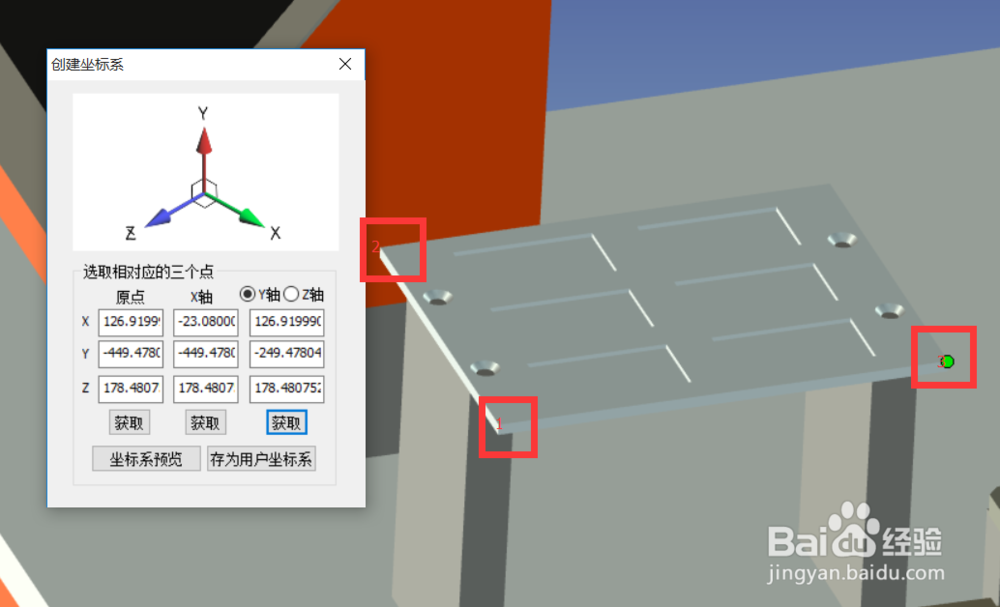
2、在工件上选取三个点,新建一个坐标系

RobotArt中环境校准方法(3)-工件坐标系

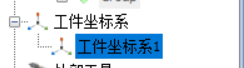
3、点击确定之后,我们已经建立了一个工件坐标系,在机器人加工管理面板中可以看到,如图所示
RobotArt中环境校准方法(3)-工件坐标系

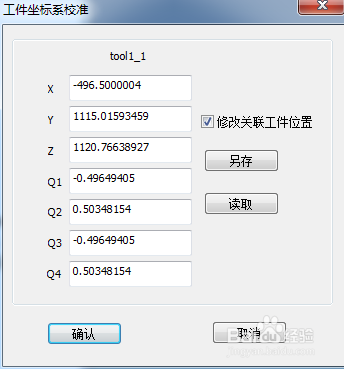
4、在新建立的工件坐标系的右键菜单编辑命令中输入真好是的工件坐标系的值,则工件的位置在模拟环境中与真实的一致,以一个测量好的工作台为例,如图所示
RobotArt中环境校准方法(3)-工件坐标系

5、填入数值之后,点击确认,即可完成位置的校准

  • 教你几招轻松应对大学生面试
  • 大学生选择职业如何防止受骗
  • 地球仪里面怎么装软泥
  • 思维导图的绘制和思维分析
  • 如何应对压力
  • 热门搜索
    发烧不退怎么办 查字典的方法有哪三种 驱蚊方法 求职意向怎么填 怎么转换文件格式 手绘板怎么用 蜂蜡怎么吃 土豆炖牛肉的家常做法 手机网速太慢怎么办 怎样做羊肉好吃